V3小车-Arduino版
1、介绍
v3遥控小车采用金属车身、Arduino主控、和编码器电机,可实现大载重精准控制具有如下优点:
-
铝合金车身承载强度大,且易于打孔安装扩展模块;
-
Arduino架构,我们提供丰富的示例代码和硬件接口,轻松二开;
-
出厂代码已做优化,到手即可使用。
2、初始化配置
① 请按上方视频组装好:轮子是分左右的,如果轮子没有按视频组装,会影响行走。
② 遥控器首次配对请按住X键不放,再短按home键开机,4号灯常亮表示已连接;
③ 确保4个电机的接线顺序:
左前轮接M1,右前轮接M4

左后轮接M2,右后轮接M3
④ 按下左手前进键,4个轮子均向前旋转,如果不是则需要把该电机的电源线正负极互换位置,直到4个轮子均向前转动;
⑤ 此时配置完成,可按文档底部遥控器说明来遥控车子。
3、载重情况说明
极限测试载重25公斤是在满电和配备1:90齿数比电机的情况下进行,如果长期使用为了延长电机和轮胎的使用寿命,请酌情减重载重:
-
1:90 电机建议15公斤内
-
1:30 电机建议8公斤内
4、遥控器使用说明
出厂默认简易代码,ps2手柄控制逻辑如下
-
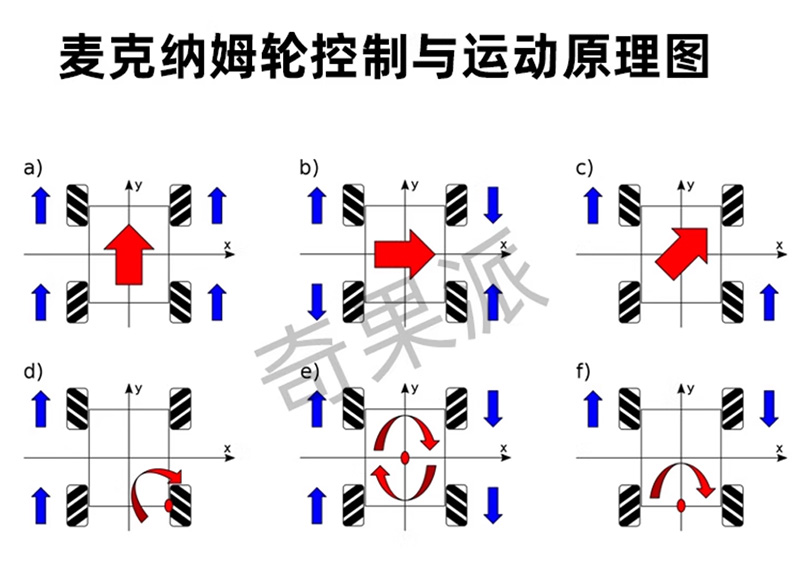
方向键控制车辆前后、左右转弯
-
左侧食指1键:向左横移
-
右侧食指1键:向右横移
-
左侧食指2键+向前:车辆向左斜走
-
右侧食指2键+向前:车辆向右斜走
-
两个摇杆:分别控制2个舵机旋转
如果车辆控制状态不佳,可以从下方下载出厂源码,有编码器闭环控制的代码
或者使用我们提供的烧录工具上传 烧录工具下载, 主板选择UNO,程序选择 通用程序
- Mode键:连接设备
- Select键:切换麦轮模式和橡胶轮模式
- start键:触发自检
- 默认麦轮模式
- 左侧摇杆:按拨杆幅度计算速度-前后、横移
- 右侧摇杆:左右转弯
- 橡胶轮模式
- 左侧摇杆:按拨杆幅度计算速度-前后、左右转弯
- 右侧摇杆:空闲
- 食指键上排控制最高速度: 左键降速5%,右键加速5%
- 食指键盘下排:控制4号舵机
- 按钮Y:拉高45号引脚开关,按钮A:拉低45号引脚开关
- 按钮X、B:控制3号舵机
- 方向键:控制1号、2号舵机
- 摇杆左键:启用驻车制动,摇杆右键:解除驻车制动