V3遥控小车
1、介绍
v3遥控小车采用金属车身、esp32主控、和编码器电机,可实现大载重精准控制具有如下优点:
-
铝合金车身承载强度大,且易于打孔安装扩展模块;
-
Esp32-s3驱动板基于成熟的Arduino架构,我们提供丰富的示例代码和硬件接口,轻松二开;
-
出厂代码已做优化,到手即可使用。
2、初始化配置
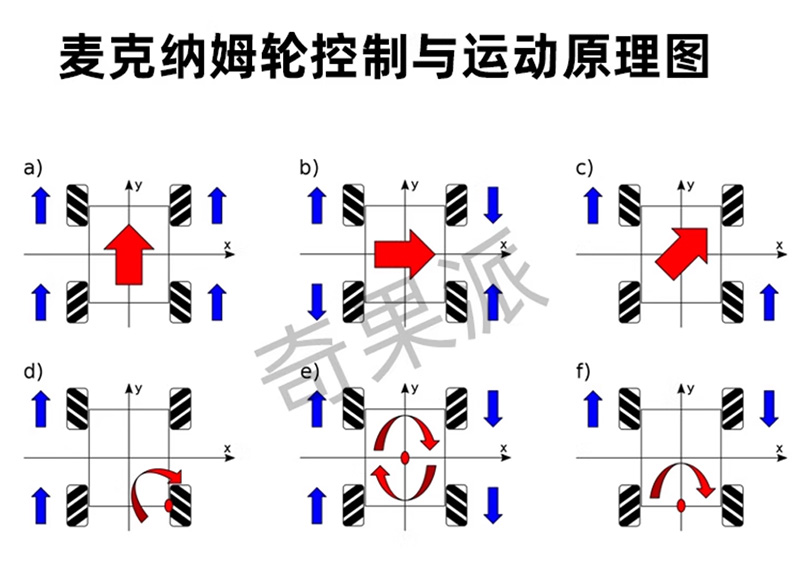
① 请按上方视频组装好:轮子是分左右的,如果轮子没有按视频组装,会影响行走。
② 遥控器首次配对请按住X键不放,再短按home键开机,4号灯常亮表示已连接;
③ 确保4个电机的接线顺序:
左前轮接M1,右前轮接M2

左后轮接M3,右后轮接M4
④ 左手摇杆向前推,4个轮子均向前旋转,如果不是则需要把该电机的电源线正负极互换位置,直到4个轮子均向前转动;
⑤ 完成步骤3之后,请单击遥控器的start键,车子会往前走一段路:自动识别硬件并初始化配置;
⑥ 此时配置完成,可按文档底部遥控器说明来遥控车子。
3、载重情况说明
极限测试载重25公斤是在满电和配备1:90齿数比电机的情况下进行,如果长期使用为了延长电机和轮胎的使用寿命,请酌情减重载重:
-
1:90 电机建议15公斤内
-
1:30 电机建议8公斤内
4、遥控器使用说明
以下代码是基于vscode+platformIO环境开发,如需要可以好评截图后联系客服索要。
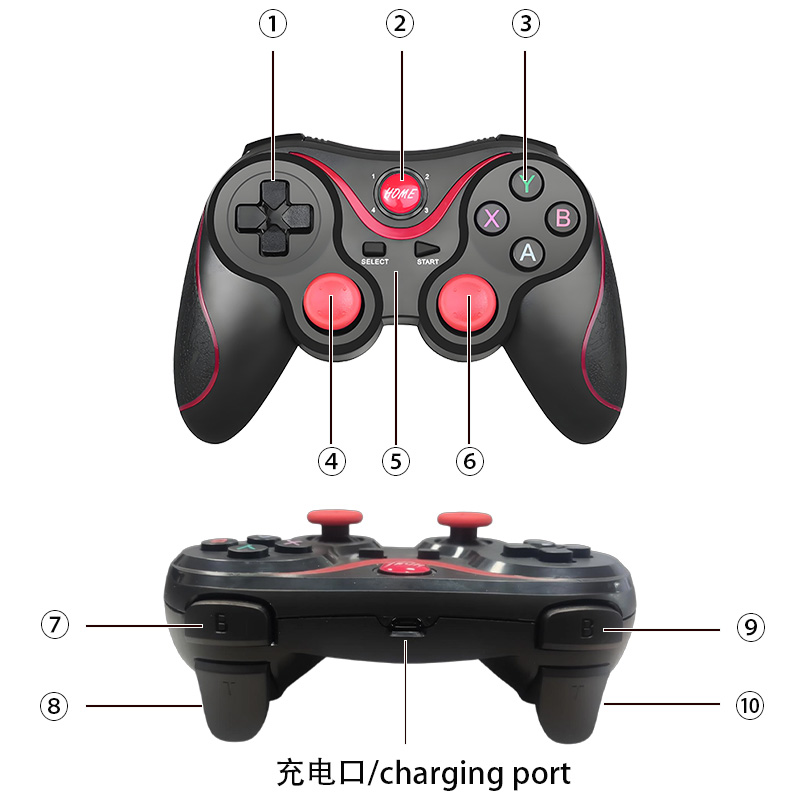
- ①方向键:
- 左右:控制1号舵机正反转;
- 上下:控制2号舵机正反转;
- ②Home键:短按开机、长按关机,长时间不操作会自动关机;
- 4号灯亮是正确的通讯模式,如果亮的是其它灯,请关机后,按住X键不放,再短按Home键盘开机会切换到4号;
- 4号灯闪烁:表示正在连接,4号灯常亮表示已跟设备建立连接。
- 多灯闪烁:表示亏电状态,请插上usb线至电脑或其它充电器充电。
- ③ A/B/X/Y四个按钮:
- X和B控制3号舵机正反转;
- Y和A控制45号引脚开关;
- ④左侧摇杆:车辆控制
- 单击:启动驻车制动
- 麦轮模式:根据摇杆的倾斜幅度计算车辆行驶速度:前后、左右横移
- 普通模式:根据摇杆的倾斜幅度计算车辆行驶速度:前后、左右转弯
- ⑤辅助键
- SELECT:点击后切换控制模式(麦轮模式/普通模式),默认麦轮模式
- START: 车辆自检
- ⑥右侧摇杆
- 单击:接触驻车制动
- 麦轮模式:根据摇杆的倾斜幅度计算车辆行驶速度:左右转弯
- 普通模式:空闲
- ⑦右侧食指B键:增加最大速度:摇杆拨到底电机的最大速度(每按一下提高5%);
- ⑧右手食指T键:控制4号舵机正转;
- ⑨左侧食指B键:降低最大速度:摇杆拨到底电机的最大速度(每按一下减速5%);
- ⑩右手食指T键:控制4号舵机反转。